
位相確認の自動化事例|画像認識を活用して加工機投入まで自動化する方法
計測機器メーカー
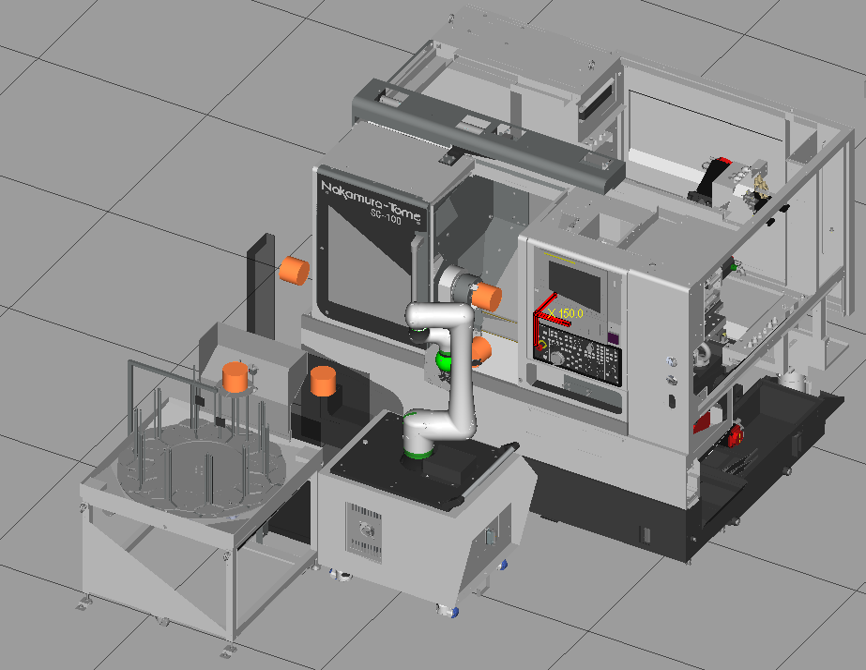
位相確認が必要だから自動化できないと思っていませんか?
製造現場でロボット導入を検討する際、よく聞かれる課題の一つが「ワークの向きを確認する工程」です。
例えば、
- 加工前にワークの向きを確認する
- 正しい位相で加工機へセットする
- 加工後に向きを確認する
- 次工程へ渡すための確認を行う
といった工程です。
これらは人が目視で判断するケースが多く、「確認作業がある以上、自動化は難しい」と考えられてきました。
しかし近年では、画像認識技術とロボットを組み合わせることで、確認工程そのものを自動化できるようになっています。
課題:位相確認のために人が必要だった
今回対象となった工程では、加工機へのワーク投入前に位相確認が必要でした。
もし向きを間違えたまま投入すると、
- 加工不良
- 設備停止
- 品質トラブル
につながる可能性があります。
そのためオペレーターが目視確認しながら作業を行い、自動化の大きな障壁となっていました。
提案したソリューション
今回採用したのは、ロボットと位相判別カメラを組み合わせた自動化システムです。
ポイントは、単にワークを搬送するだけでなく、確認工程も含めて自動化することです。
位相確認から加工機投入までの自動化フロー
システムは以下の流れで動作します。
STEP1 ワークを仮置き台へ搬送
ロボットがワークを取り出し、仮置き台へ搬送します。
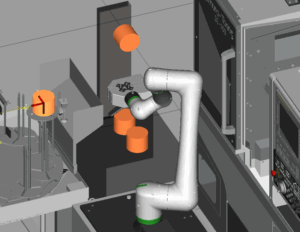
STEP2 カメラで位相を認識
仮置き台上でカメラがワークを撮影。
向きや位相を自動判定します。
STEP3 ロボットが把持位置を補正
認識結果をもとに、ロボットが把持位置や姿勢を補正します。
STEP4 加工機へ投入
補正後のワークを加工機へ投入し、加工を開始します。
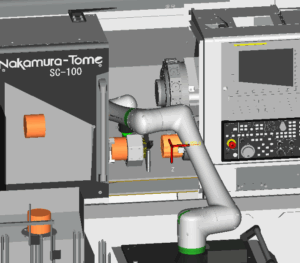
STEP5 加工後取り出し
加工終了後はロボットが取り出し、次工程へ搬送します。
位相確認の自動化で得られるメリット
1. 目視確認作業を削減
これまで作業者が行っていた判断をシステム化することで、確認作業の負荷を削減できます。
2. 夜間無人運転につながる
確認工程が人依存のままだと、夜間運転は困難です。
画像認識を活用することで無人運転の実現に近づきます。
3. 品質の安定化
人による判断では、経験や疲労によるばらつきが発生します。
自動判定により品質の安定化が期待できます。
4. 熟練者依存からの脱却
熟練作業者のノウハウに依存していた工程を標準化できるため、人材不足への対策にもつながります。
こんな現場におすすめ
今回のようなシステムは、以下のような現場で活用できます。
- ワークの向き確認が必要
- 位相管理が必要
- 目視検査工程を削減したい
- 夜間無人運転を実現したい
- 画像認識を活用した自動化を検討している
- 人手不足の影響を受けている
特に、「確認工程があるから自動化できない」と思われていた現場ほど効果を発揮します。
この事例から学べること
ロボット自動化というと、搬送や機械への投入をイメージしがちです。
しかし実際には、自動化を難しくしている原因が確認工程や判断工程にあるケースも少なくありません。
今回の事例のように、画像認識とロボットを組み合わせることで、
- ワーク搬送
- 位相確認
- 加工機投入
- 取り出し
までを一連の工程として自動化できます。
「確認作業があるから無理」と考える前に、画像認識技術を活用した自動化の可能性を検討してみてはいかがでしょうか。